






|
Кількість
|
Вартість
|
||
|
|
|||
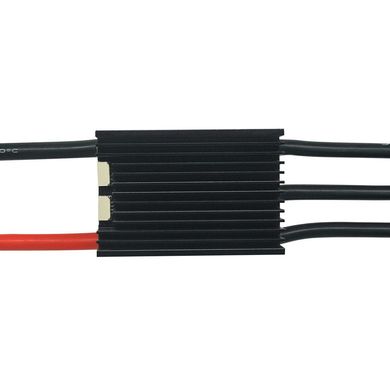
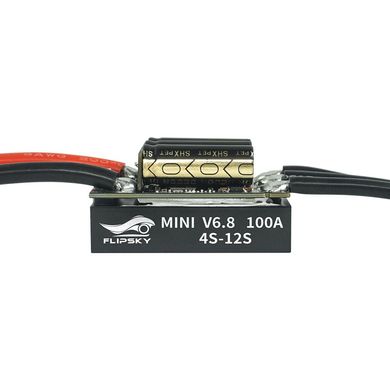
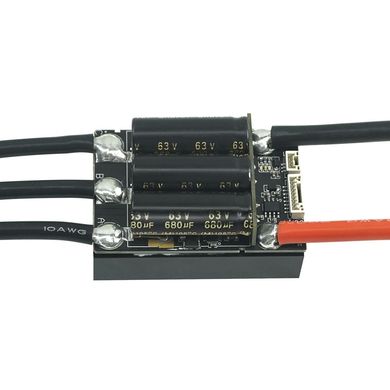
Регулятор швидкості ESC 100A FLIPSKY FSESC Mini 6.8
Регулятор швидкості ESC 100A FLIPSKY FSESC Mini 6.8 — програмований контролер для керування безколекторними BLDC-двигунами без датчиків Холла. Побудований на платформі VESC 6, підтримує режими BLDC та FOC (синусоїдальне керування). Призначений для наземних дронів, роботизованих платформ, електротранспорту та інших електроприводів.
Контролер працює з акумуляторами 4–12S, забезпечує тривалий струм до 100 А та короткочасний до 150 А. Підтримує рекуперативне гальмування, програмування через VESC Tool і зчитування робочих параметрів у реальному часі.
Особливості:
Програмований контролер на базі VESC 6
32-бітний процесор STM32F405 ARM Cortex-M4
Підтримка безсенсорних BLDC-двигунів
Режими керування двигуном BLDC та FOC
Тривалий струм до 100 А, піковий до 150 А
Робота з акумуляторами 4–12S
Рекуперативне гальмування
Режими керування Current, Duty Cycle та Speed
Інтерфейси USB, CAN, UART та IIC
Підтримка керувальних сигналів PPM, ADC, NRF та UART
Налаштування параметрів через VESC Tool
Моніторинг робочих параметрів у реальному часі
Підтримка зовнішнього IMU-модуля через IIC
Вбудовані функції захисту
Радіатор для відведення тепла
Характеристики:
Виробник: FLIPSKY
Модель: FSESC Mini 6.8
Тип: регулятор швидкості ESC
Платформа: VESC 6
Процесор: STM32F405, ARM Cortex-M4
Тип двигунів: безколекторні BLDC без датчиків Холла
Робоча напруга: 14–60 В DC
Рекомендовані акумулятори: 4–12S Li-ion/LiPo
Максимальна допустима напруга: 60 В з урахуванням стрибків напруги
Тривалий струм: 100 А
Короткочасний струм: 150 А
Максимальна електрична швидкість: 150 000 ERPM
Режими роботи: BLDC / FOC
Режими керування: Current / Duty Cycle / Speed
Вихід BEC: 5 В, 1,5 А
Інтерфейси зв'язку: USB / CAN / UART / IIC
Підтримувані входи керування: PPM / ADC / NRF / UART
Підтримка датчиків Холла: немає
Рекуперативне гальмування: підтримується
Програмування: VESC Tool
Оновлення прошивки: підтримується
Проводи двигуна: 10 AWG
Проводи живлення: 8 AWG
Розміри з радіатором: 64 × 43,5 × 34,7 мм
Режими керування:
Current — керування струмом двигуна
Duty Cycle — керування коефіцієнтом заповнення ШІМ
Speed — керування швидкістю обертання
BLDC — стандартний режим комутації безколекторного двигуна
FOC — синусоїдальне керування для плавнішої роботи двигуна
Інтерфейси підключення:
USB — підключення до комп'ютера для налаштування та діагностики
CAN — обмін даними з іншими сумісними контролерами
UART — послідовний інтерфейс керування та телеметрії
IIC (I²C) — підключення зовнішніх модулів, зокрема IMU
PPM — керування від сумісного приймача
ADC — керування аналоговими сигналами
NRF — підтримка відповідного бездротового інтерфейсу за наявності сумісного обладнання
Функції захисту:
Захист від зниженої напруги
Захист від підвищеної напруги
Захист від перевищення струму
Захист від аномальної температури
Захист від перегріву MOSFET-транзисторів
Підтримка IMU:
Через інтерфейс IIC можливе підключення зовнішнього інерціального модуля для створення самобалансувальних транспортних засобів та роботизованих платформ.
Заявлена підтримка IMU: MPU9250, MPU9150, MPU6050, LSM6DS3, BMI160.
Застосування:
Наземні безпілотні платформи
Колісні роботи та роботизовані шасі
Електроскейти та електросамокати
Електричні візки та мобільні платформи
Самобалансувальні транспортні засоби
Промислові електроприводи
Проєкти з BLDC-двигунами
Важливо:
Регулятор призначений для безсенсорного керування двигунами. Підключення датчиків Холла не підтримується.
Для акумуляторів рекомендовано використовувати конфігурації 4–12S. Максимальна напруга на вході з урахуванням перехідних процесів не повинна перевищувати 60 В.
Струм 100 А є граничним тривалим значенням і залежить від охолодження, монтажу та температури навколишнього середовища.
Значення 150 000 ERPM означає електричні оберти, а не механічні оберти валу.
Для рекуперативного гальмування необхідно правильно налаштувати параметри контролера та врахувати можливість приймання зарядного струму акумулятором і BMS.
Зовнішній IMU-модуль та обладнання для NRF-зв'язку не заявлені як частина комплекту.